
Recherche
Un laboratoire
qui navigue.
L'Hydronaute est une plateforme de recherche embarquée ouverte aux chercheurs, laboratoires et institutions. À chaque navigation, le bateau mesure, collecte et documente — les données produites sont versionnées et destinées à être publiées en open dataset.
Nous cherchons des partenaires scientifiques pour co-construire les programmes de mesure. Les missions de recherche sont proposées à tarif réduit.
Programme de recherche
Chaque axe porte son étiquette de maturité — la preuve avant la promesse.
Le programme HYDRO-RD-01 structure quatre axes d'investigation conduits simultanément à bord du démonstrateur V1 et sur un mini-démonstrateur autonome à échelle réduite.
- 01
Navigation assistée & intelligence embarquée
Expérimental
Un mini-démonstrateur autonome (ASV) parallèle au prototype V1 sert de banc d'essai pour l'architecture de navigation assistée. La stack logicielle ArduPilot/MAVLink est développée et testée en bassin puis sur l'Erdre. Les données de navigation humaine collectées via Trashure Island alimentent un corpus d'entraînement pour de futures politiques de navigation autonome par apprentissage comportemental.
- 02
Interface réversible & méthode de retrofit
Intégration
Comment concevoir une liaison exosquelette-coque transmettant les efforts de propulsion sans aucune modification permanente du bateau hôte ? L'objectif est de produire une méthode documentée, transférable à plusieurs classes de bateaux fluviaux — des vedettes légères aux péniches de fret — sans chantier lourd ni immobilisation prolongée.
- 03
Hydrodynamique & architecture énergétique
Intégration
L'exosquelette flottant génère une résistance hydrodynamique additionnelle non triviale au couple flotteurs-coque hôte. Characteriser et minimiser cette traînée, dimensionner la chaîne énergétique solaire-batterie-propulsion sous charge variable, et valider la méthode d'extrapolation vers des bateaux plus grands sont les trois verrous ouverts de cet axe.
- 04
Microplastiques & qualité de l'eau
R&D
L'Hydronaute embarque un système de prélèvement et de filtration des microplastiques en conditions réelles sur l'Erdre. Le protocole de collecte est aligné avec les travaux de référence sur les sédiments continentaux et les milieux fluviaux ligériens. Les prélèvements sont accompagnés de mesures de qualité d'eau (conductivité, température, turbidité) et de biodiversité.
Protocoles & programmes Claudia Rosales Recherche, biodiversité & HSE → l'équipage
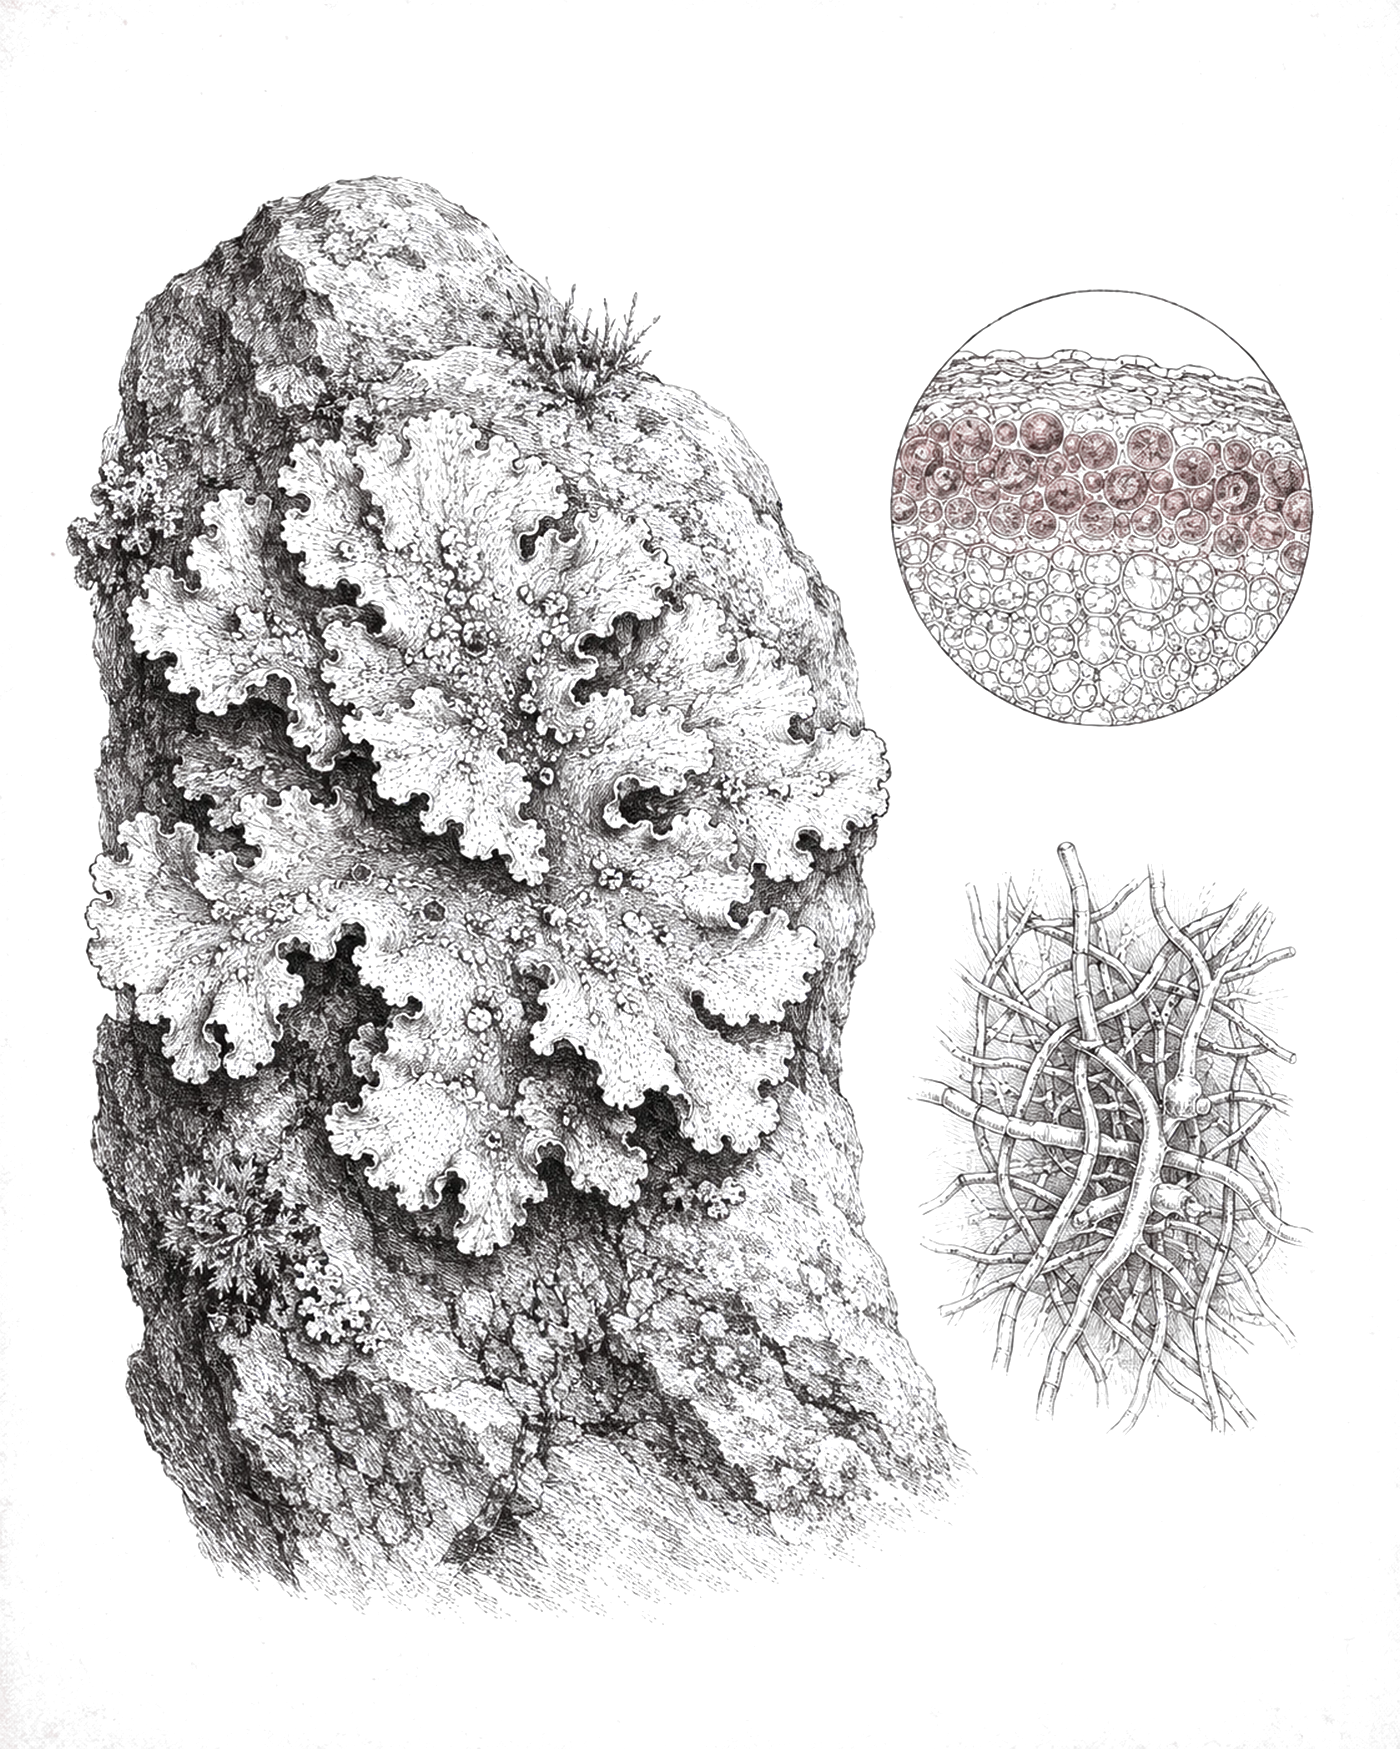
Planche · Symbiose 05 · Lichen — algue & champignon
Le lichen n'est pas une association : c'est deux organismes — une algue, un champignon — devenus un seul corps, capable de vivre là où aucun des deux ne survivrait seul.
Notre recherche fonctionne ainsi : science, ingénierie et design fusionnés en protocoles qu'aucune discipline ne produirait seule.
Science participative
Trashure
Island
Du jeu sérieux au simulateur
d'entraînement du parcours citoyen
Né jeu de navigation 3D en environnement fluvial steampunk — piloter, collecter des déchets plastiques, esquiver les pirates et leurs boules de feu — Trashure Island est en cours de transformation en simulateur d'entraînement : la première étape du parcours de science citoyenne, avant la barre du vrai navire. Le simulateur garde l'esprit du jeu — on apprend mieux en s'amusant.
À la surface ludique se superpose une couche scientifique : chaque partie génère des paires observation-action structurées qui documentent comment un humain prend des décisions de navigation — trajectoire, évitement, priorité de collecte. Ces logs constituent le corpus d'entraînement pour les futures politiques de navigation testées sur le mini-démonstrateur autonome (ASV), banc d'essai de l'architecture embarquée.
Mécaniques de jeu
- ObjectifCollecter le maximum de plastiques avant la fin du chrono
- SurvieSanté à zéro = game over
- BoostTurbo Ram — déclenche une charge
- ChargeFireball — maintenir puis relâcher
- UpgradesExosquelette modulaire à sélectionner en jeu
Open dataset
Référence ouverte. Recherche protégée. Les données de référence BIUTOPIC ont vocation à être ouvertes là où elles créent de la valeur publique. Les jeux de données des équipes de recherche partenaires restent protégés. La télémétrie opérationnelle et les données d'interaction des participants sont séparées et traitées conformément au RGPD.
Prélèvements géoréférencés, résultats de filtration, conditions météo et hydrologiques au moment de la collecte.
Publication prévue fin 2026Logs ArduPilot horodatés UTC : position, vitesse, cap, puissance, état énergétique. Format CSV + binaire versionné Git.
Publication prévue 2027Paires observation-action issues des sessions de jeu. Schéma documenté, exemples JSON, README méthodologique.
Publication prévue 2027Méthode de validation de la plateforme avant campagne : critères, seuils de sortie, comparaison navire seul / unité accouplée, journal de panne classé. Lire le protocole
Publié — v2.0, août 2026État de l'art — le verrou est opérationnel
La surveillance de l'eau par plateformes robotisées n'est pas une idée neuve. Le projet européen HydroNet (FP7, 2008-2012, 3,5 M€ dont 2,6 M€ de contribution européenne, coordonné par la Scuola Superiore Sant'Anna avec dix partenaires) a développé et démontré des robots de surface — dont un catamaran — équipés de capteurs de métaux lourds et d'hydrocarbures, avec des missions de terrain de plusieurs dizaines de kilomètres.
Le rapport final de ce projet conclut que les prototypes se sont révélés efficaces pour la recherche mais « lacked robustness for extensive operational deployment by environmental agencies ». Autrement dit : ni la science ni la demande n'ont manqué. Ce qui a manqué, c'est la capacité d'une agence à faire tourner la plateforme au quotidien.
C'est le constat qui structure notre travail. Le verrou étant opérationnel, il se lève par la méthode et par l'exploitation, pas par un capteur supplémentaire — d'où un protocole de validation publié avant toute campagne, et un modèle où nous opérons la plateforme plutôt que de la livrer.
Champs d'application
Hydronaute n'est pas qu'un bateau : c'est une plateforme de terrain pour développer, tester et documenter des protocoles réplicables sur d'autres rivières, canaux et zones côtières.
- Microplastiques · prélèvement, filtration, comptage et caractérisation en milieu fluvial
- Qualité de l'eau · conductivité, température, turbidité, oxygène dissous
- Biodiversité · observation des berges, suivi acoustique, présence d'espèces
- Navigation solaire · validation d'autonomie réelle, profils énergétiques, conditions d'usage
- Rétrofit fluvial · exosquelette modulaire transposable à d'autres coques existantes
- Données ouvertes · jeux versionnés, métadonnées, publication progressive
- Observation assistée · vision embarquée et IA pour annoter les sessions de navigation
- Éducation & sciences participatives · ateliers, écoles, groupes locaux, sessions de jeu Trashure Island
- Bien-être animal aquatique · piste de recherche en phase exploratoire, à co-construire avec des laboratoires partenaires
L'équipe de recherche
Le programme est porté par une équipe réduite qui combine recherche environnementale, apprentissage automatique et conduite d'opérations sur l'eau. Les travaux de terrain, l'instrumentation et l'analyse sont conduits par les mêmes personnes — c'est ce qui permet de publier une méthode plutôt qu'un résultat isolé.
- Claudia Rosales · responsable recherche, biodiversité & HSE. Formée à l'Instituto Potosino de Investigación Científica y Tecnológica. Elle prépare un projet de thèse et recherche actuellement un partenaire universitaire en vue d'une convention CIFRE.
- David Aznaurov · chercheur en apprentissage automatique, rattaché au laboratoire M:3L de l'Institut de mécanique (Arménie). Ses travaux publiés portent sur les métamatériaux mécaniques et la propagation d'ondes en milieu périodique (Google Scholar). Chez BIUTOPIC, il conduit les travaux d'autonomie, de traitement de nuages de points et de calibration satellite.
- Elven Villecourt · fondateur, conduite des opérations de terrain et des relations institutionnelles. Head of Media à la Paul Watson Foundation UK.
- Arpi Mangasaryan · architecture et prototypage des structures.
L'ancrage académique du programme passe par le laboratoire partenaire M:3L (protocole d'accord signé, 2026), détaillé ci-dessous.
Collaborations scientifiques
Le programme de recherche s'appuie sur des collaborations académiques actives, en France et à l'international.
- M:3L — Mathematical Modeling & Machine Learning Laboratory · Institut de Mécanique, Académie nationale des sciences d'Arménie. Recherche en 3D — compréhension et reconstruction de scènes —, analyse de données satellite et IA appliquée. Laboratoire partenaire (protocole d'accord, 2026).
Proposer une mission
L'Hydronaute est ouvert aux chercheurs, laboratoires, doctorants et institutions qui souhaitent conduire des mesures ou des expérimentations en milieu fluvial.
- Accès à la plateforme à tarif réduit pour les missions de recherche
- Capteurs embarqués disponibles (énergie, navigation, qualité d'eau)
- Co-construction du protocole de collecte
- Données produites partagées sous licence ouverte
- Terrain : l'Erdre, zone Natura 2000, 15 km entre Nantes et Sucé-sur-Erdre